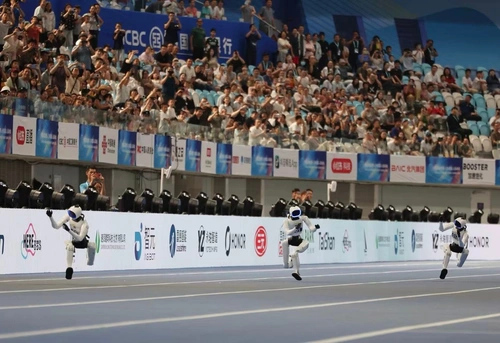
 Robot Tiangong Omni tại giải đấu robot hình người ở Bắc Kinh. Ảnh: .
Robot hình người Tiangong Omni đã giành chức vô địch nội dung chạy 400 m nhóm robot cỡ nhỏ tại Giải vô địch Robot hình người thế giới lần thứ hai ở Bắc Kinh, Trung Quốc, với thành tích 45,66 giây.
Điểm đáng chú ý nằm ở tư thế chạy đặc biệt của robot. Thay vì đánh tay theo cách thông thường, Tiangong Omni chạy với hai tay đưa lên che phần mặt. Sau cuộc thi, Han Gang, chuyên gia thuật toán điều khiển chuyển động và phụ trách nhóm phát triển Tiangong Omni 400 m, cho biết tư thế này không được lập trình sẵn.
Theo Han Gang, ban đầu nhóm phát triển thiết kế robot chạy theo tư thế phổ biến của con người. Tuy nhiên, trong quá trình huấn luyện trên môi trường mô phỏng, robot liên tục thử nghiệm các cách chạy khác nhau dựa trên dữ liệu. Sau nhiều vòng lặp, hệ thống tự tìm ra tư thế “che mặt” và duy trì cách chạy này khi đáp ứng được các yêu cầu về tốc độ và vận động.
Han Gang cho biết việc này không xuất phát từ ý tưởng cho robot bắt chước một người cụ thể. Theo ông, cấu trúc cơ thể của Tiangong Omni khiến tư thế chạy cuối cùng có nét tương đồng với cách một số cô gái chạy.
Một lý do khác được nhóm phát triển đưa ra liên quan đến tải trọng và nhiệt. Khi robot đánh tay với tốc độ cao, phần vai phải chịu tải lớn, đồng thời có thể làm tăng nguy cơ phát nhiệt. Tư thế “che mặt” giúp tránh một phần vấn đề này và hỗ trợ robot đạt tốc độ cao hơn.
Quá trình tạo ra tư thế chạy được thực hiện thông qua học tăng cường. Trong môi trường mô phỏng, nhóm phát triển đặt ra những mục tiêu chính như tốc độ và kiểm soát nhiệt, đồng thời đưa vào một tư thế chạy của con người làm tiêu chuẩn ban đầu. Robot sau đó được “thưởng” khi đạt kết quả tốt và tiếp tục điều chỉnh khi kết quả chưa đạt yêu cầu.
Theo Han Gang, robot phải liên tục thử nghiệm, thất bại, điều chỉnh rồi thực hiện lại. Sau nhiều lần lặp, hệ thống tìm được một tư thế vừa đáp ứng yêu cầu đặt ra vừa phù hợp với khả năng vận động của chính nó.
Ông cho rằng cách tiếp cận này khác với phương pháp lập trình chuyển động truyền thống. Trước đây, kỹ sư có thể xây dựng phương trình để mô tả từng trạng thái và lên kế hoạch cho từng động tác của robot. Với học tăng cường, nhiều chuyển động được hình thành trực tiếp từ dữ liệu thông qua quá trình thử nghiệm trong môi trường mô phỏng.
Han Gang nhận định phương pháp này đang cho thấy ưu thế trong điều khiển chuyển động robot, đặc biệt với những bài toán khó mô tả đầy đủ bằng các phương trình định trước.
Hai nhà sáng lập Google tự tay làm nên tất cả
Kể về câu chuyện của 25 doanh nhân của thế giới, sách "Họ đã làm gì để thay đổi thế giới?" vừa là một “kho” tư liệu về tinh thần doanh nhân vừa là nguồn cảm hứng cho những ai muốn tự mình sáng tạo nên những điều ý nghĩa.